Efficient and Robust Robot Manipulation
I develop planning and learning methods that enable robots to perform long-horizon, contact-rich manipulation tasks efficiently and reliably in human-centered environments.
I am a Ph.D. candidate at EPFL and a researcher at Idiap, advised by Prof. Colin Jones and Dr. Sylvain Calinon. My research combines task and motion planning, trajectory optimization, contact reasoning, compliant control, and robot learning. My industrial research experience also includes online reinforcement learning deployment at Toyota Research Institute and Sim2Real research at Tencent Robotics X.
Research
Efficient Long-Horizon Manipulation
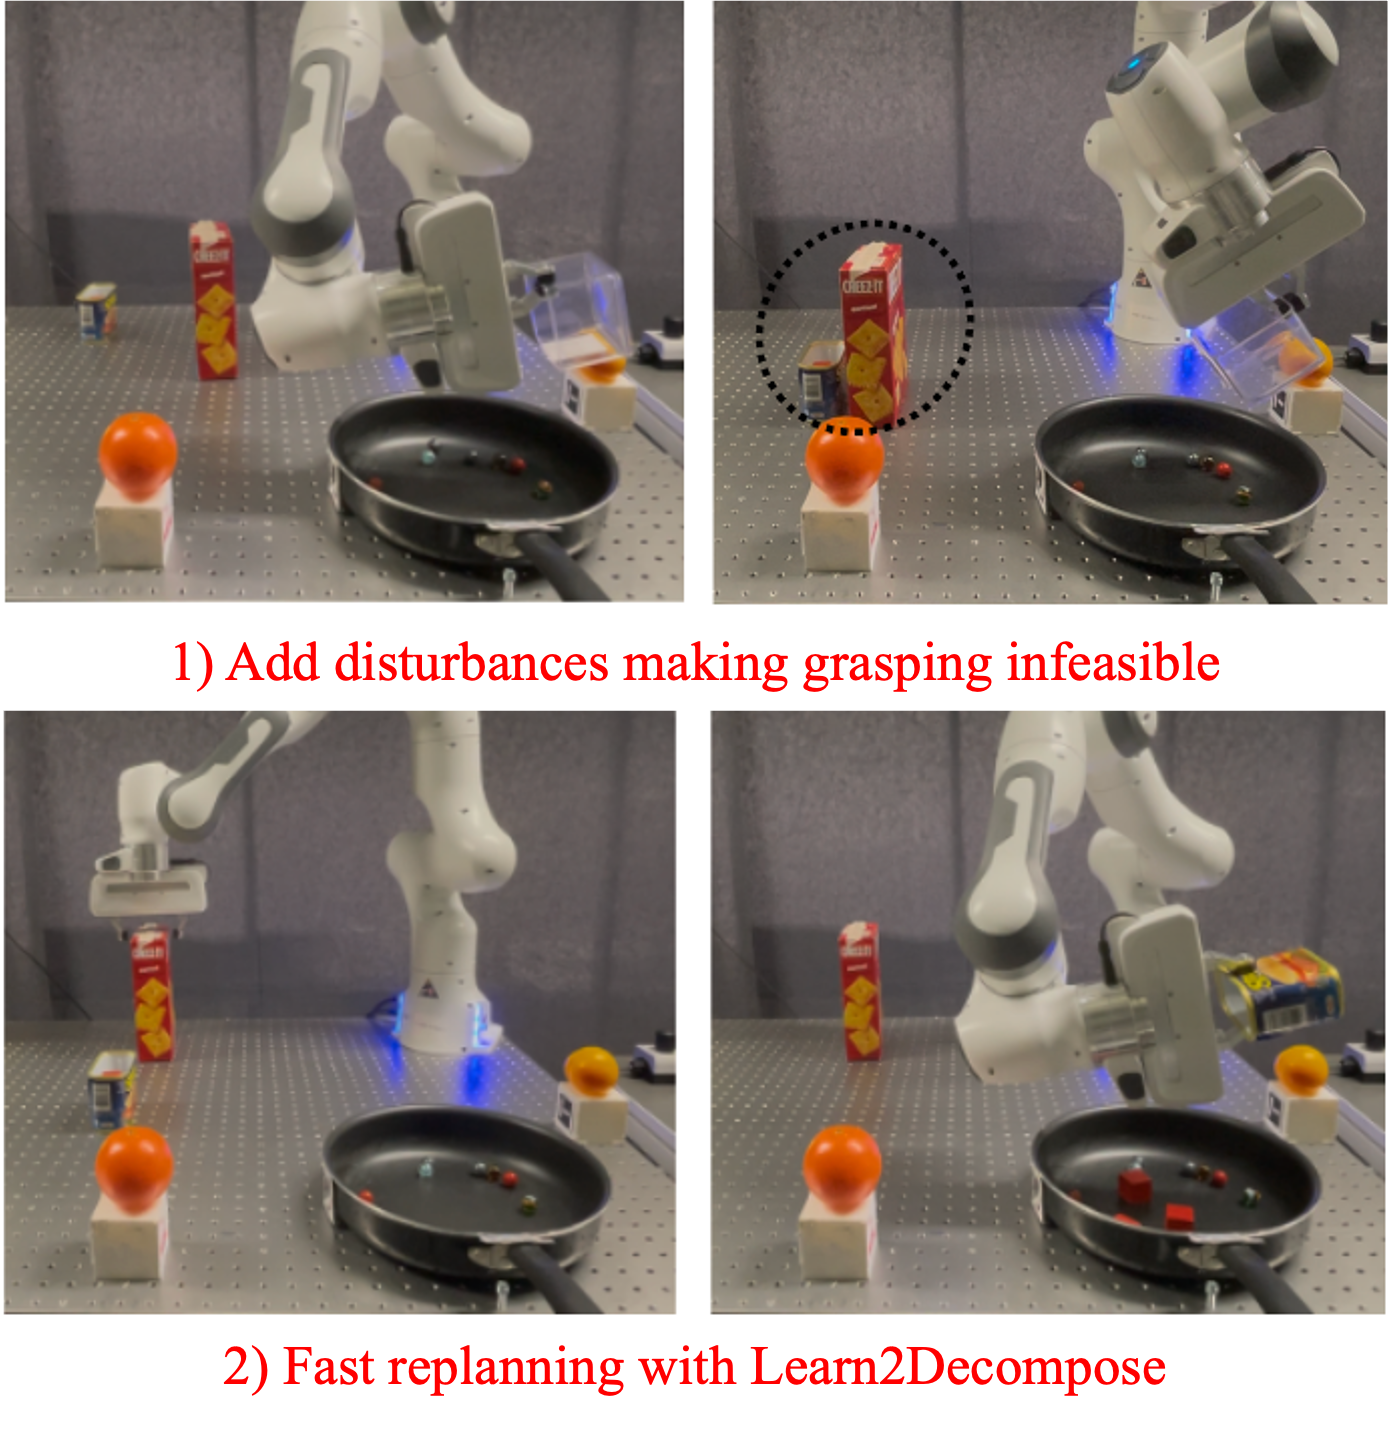
Learning task structure and decomposing complex multi-object manipulation problems for efficient planning, execution, and replanning.
Robust Contact-Rich Manipulation
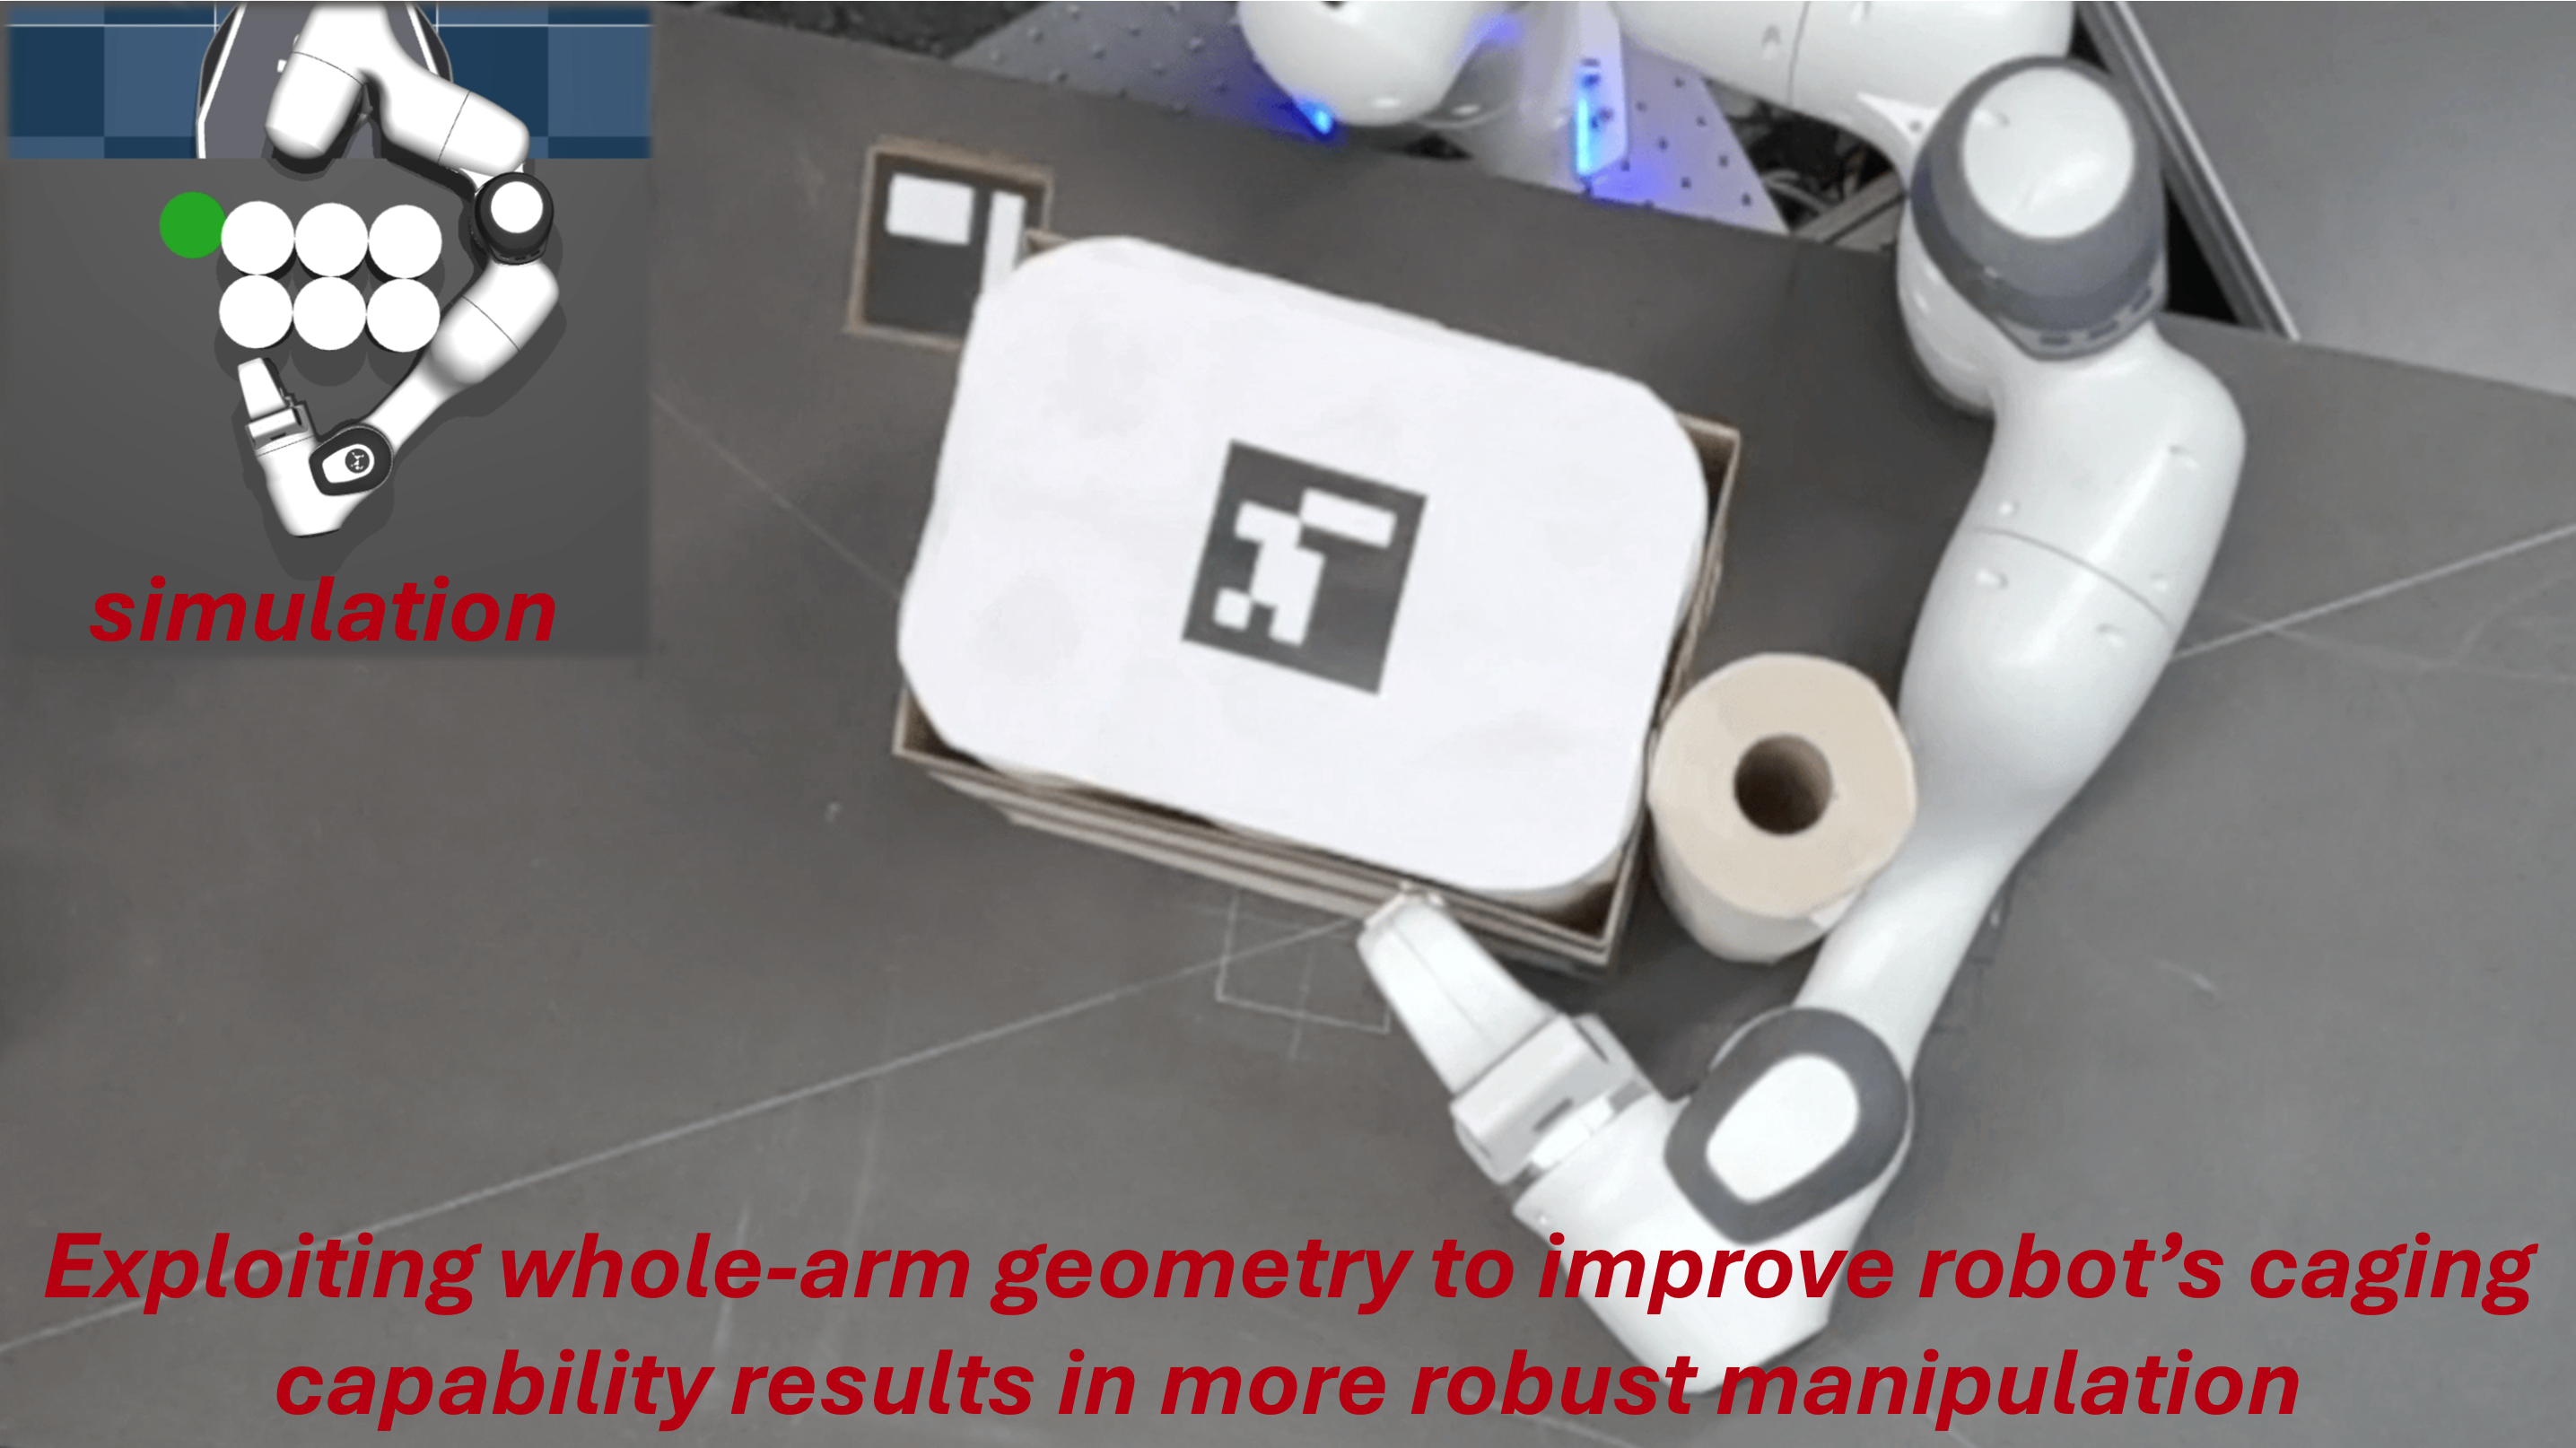
Exploiting geometry, whole-arm contact, caging, and compliant interaction to achieve robustness against disturbances and model mismatch.
Adaptive Robot Learning
Using imitation learning, reinforcement learning, and online adaptation to improve manipulation policies and deploy them on physical robots.
Representative Projects
Each project below illustrates one of the research directions above in practice.

Residual Reinforcement Learning for Compliant Manipulation
Combining demonstrated manipulation skills with reinforcement-learning residuals for contact-rich robotic assembly.
Selected Publications
A complete list is available on the Publications page.
- Learn2Decompose: Learning Problem Decomposition for Efficient Sequential Multi-object Manipulation Planning.
Yan Zhang, Teng Xue, Amirreza Razmjoo, Sylvain Calinon. IEEE RA-L, 2025. ICRA 2026 Oral. Paper · Project - Physics-Informed Eikonal Caging for Whole-Arm Manipulation Planning.
Yan Zhang, Yiming Li, Yifei Dong, Florian T. Pokorny, Sylvain Calinon. arXiv preprint, 2026. Paper · Project · Video - Logic Learning from Demonstrations for Multi-step Manipulation Tasks in Dynamic Environments.
Yan Zhang, Teng Xue*, Amirreza Razmjoo*, Sylvain Calinon. IEEE RA-L, 2024. Paper · Project · Code - Robustness-Aware Tool Selection and Manipulation Planning with Learned Energy-Informed Guidance.
Yifei Dong*, Yan Zhang*, Sylvain Calinon, Florian T. Pokorny. IEEE ICRA, 2026. Paper · Project · Video - Representing Robot Geometry as Distance Fields: Applications to Whole-body Manipulation.
Yiming Li, Yan Zhang, Amirreza Razmjoo, Sylvain Calinon. IEEE ICRA, 2024. Paper · Project · Code
Recent News
- Presented Learn2Decompose as an oral at ICRA 2026.
- Started a robotics internship with the Mobile Manipulation team at Toyota Research Institute.
- Released Physics-Informed Eikonal Caging as an arXiv preprint.
- Robustness-Aware Tool Selection and Manipulation Planning was accepted to ICRA 2026.
- Learn2Decompose was accepted to IEEE RA-L.
Beyond Robotics
Outside robotics, I enjoy tennis, skiing, and fishing. I have recently started learning about traditional Chinese medicine and am broadly curious about nature and the universe. I am also a proud cat dad.