Publications

Publications are listed in reverse chronological order. An asterisk (*) indicates equal contribution. Citation information is also available on my Google Scholar profile.
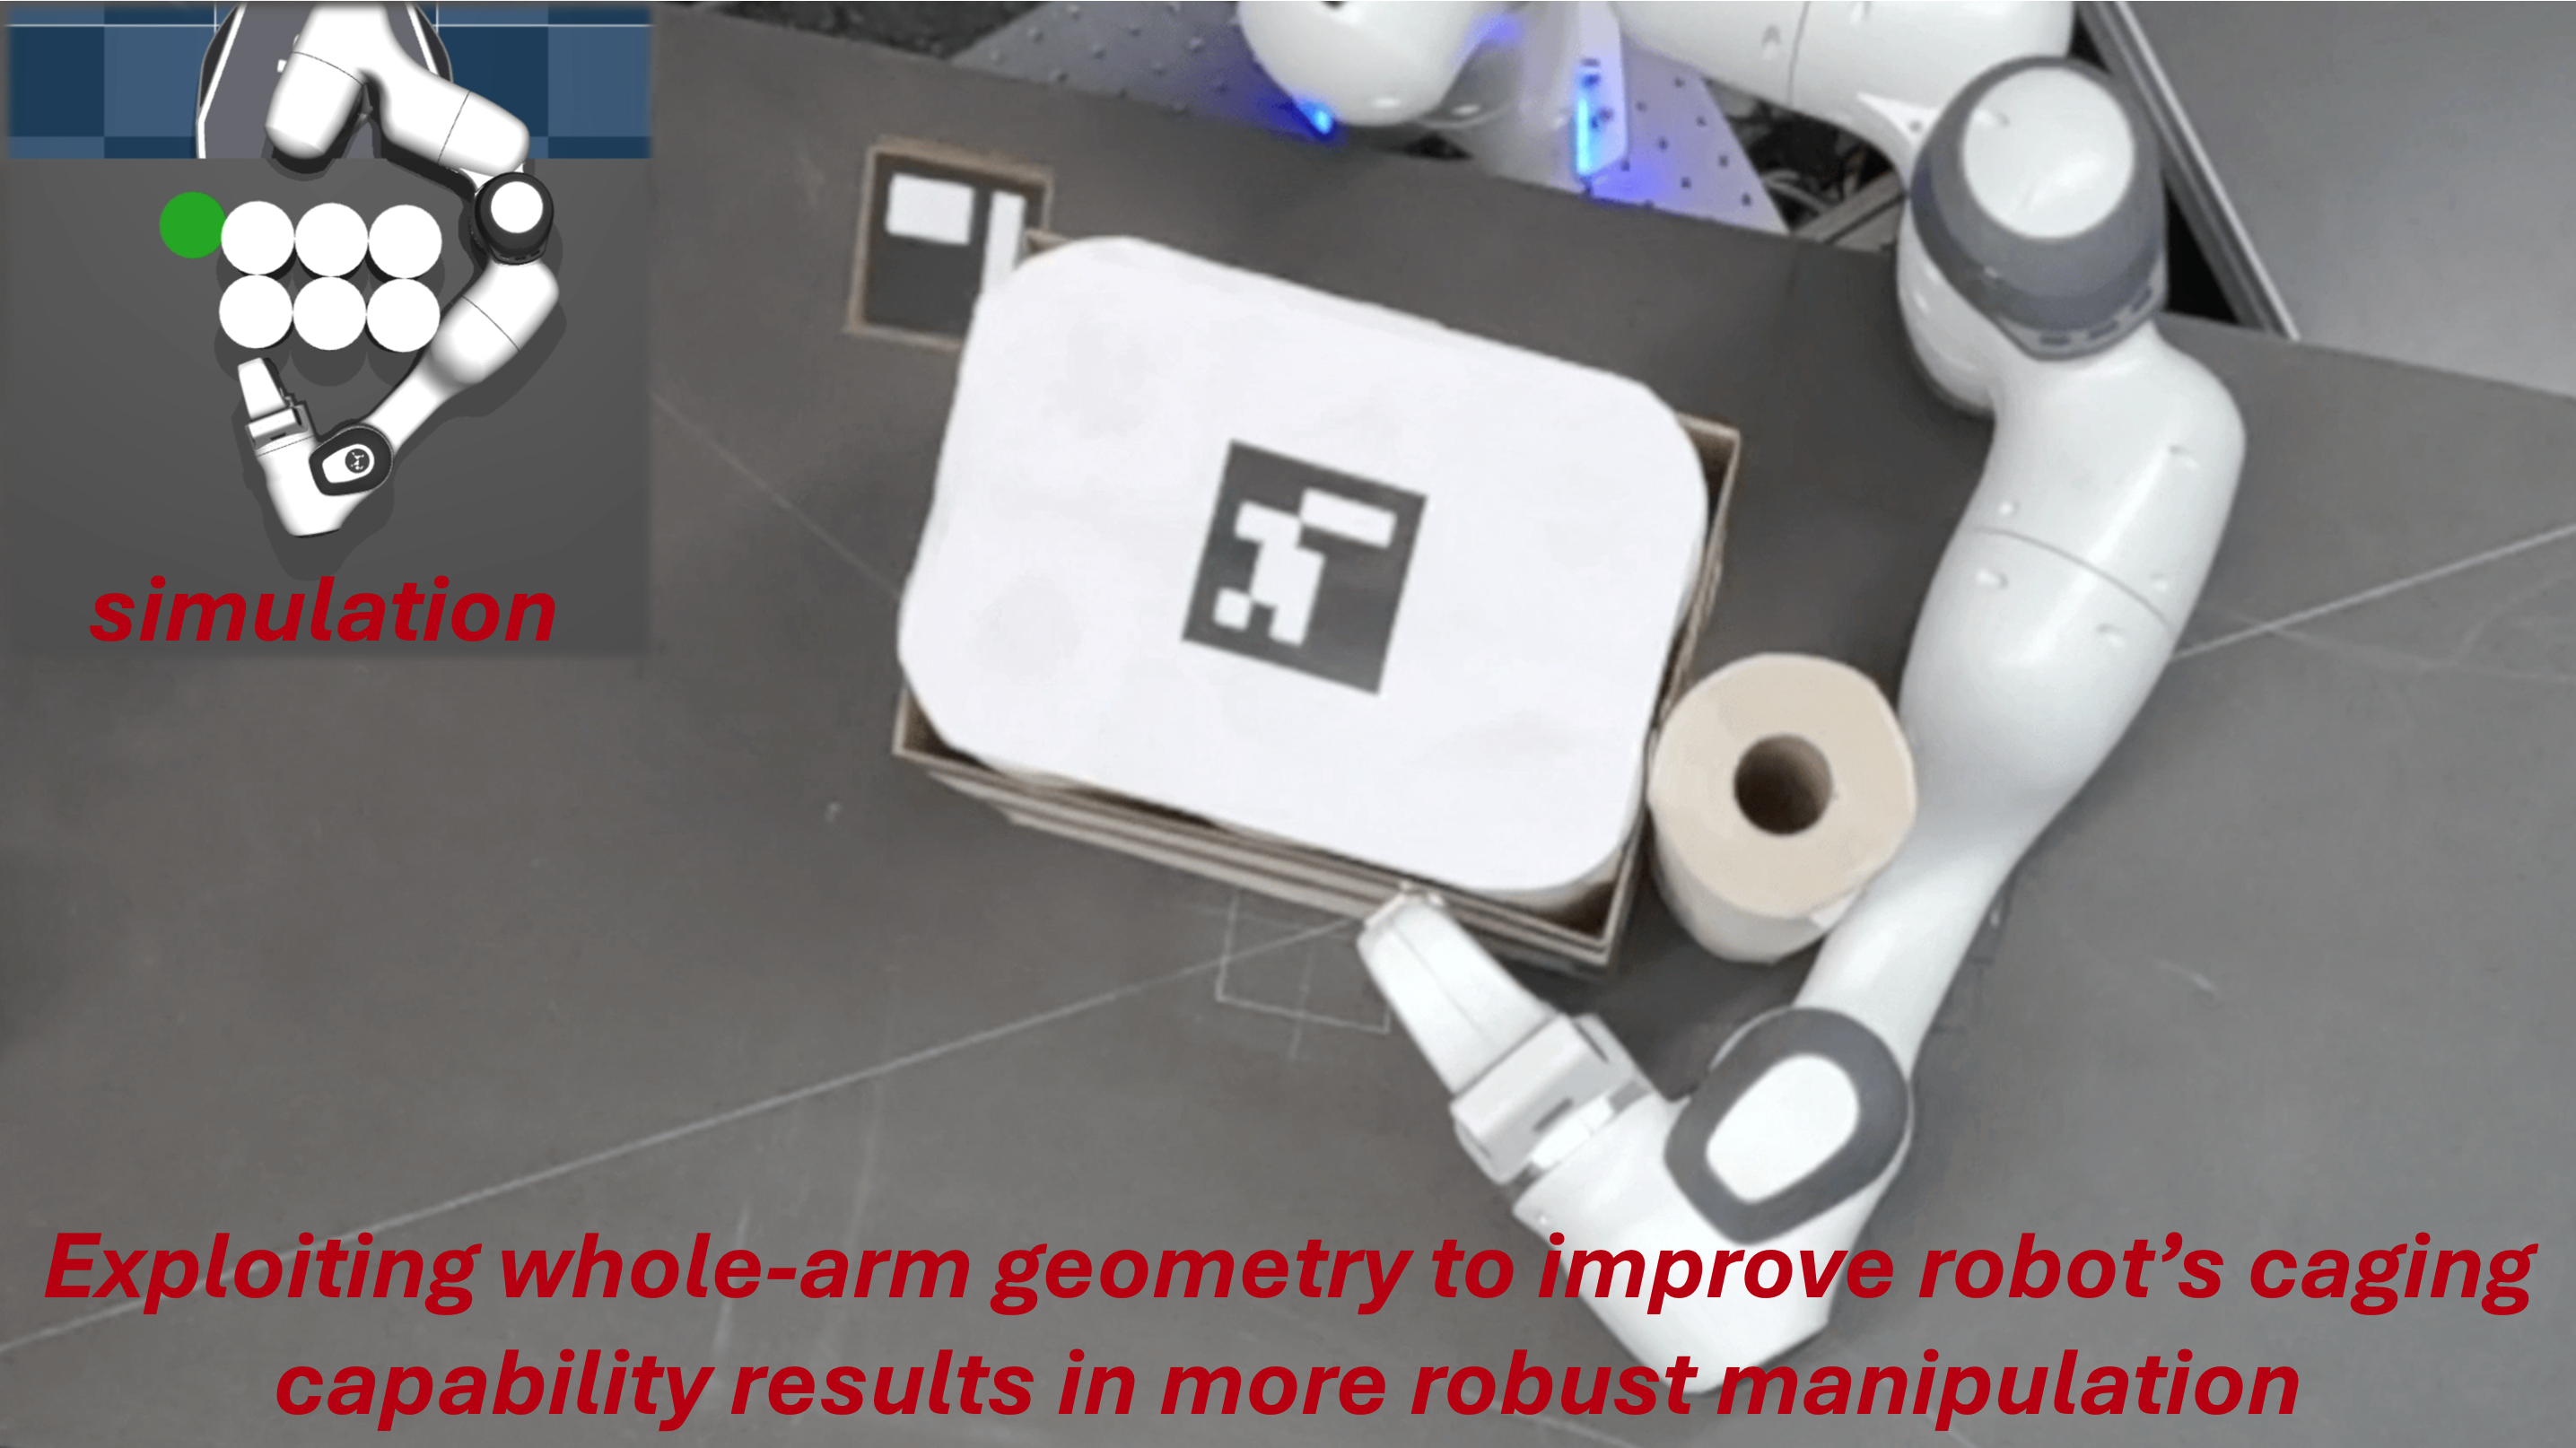
Physics-Informed Eikonal Caging whole-arm manipulation overview

Physics-Informed Eikonal Caging for Whole-Arm Manipulation Planning

Yan Zhang, Yiming Li, Yifei Dong, Florian T. Pokorny, Sylvain Calinon

arXiv preprint, 2026.

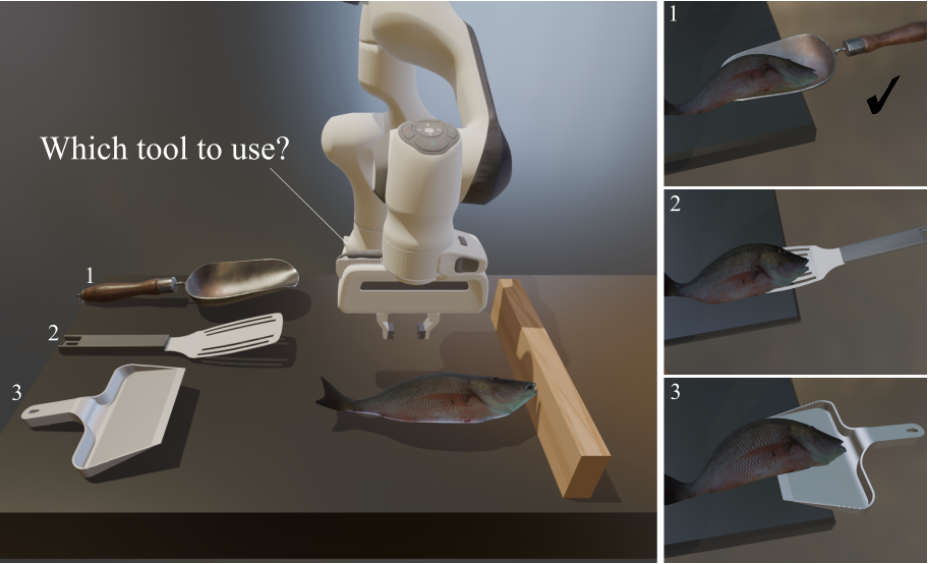
Robustness-aware tool selection and manipulation planning setup

Robustness-Aware Tool Selection and Manipulation Planning with Learned Energy-Informed Guidance

Yifei Dong*, Yan Zhang*, Sylvain Calinon, Florian T. Pokorny

IEEE ICRA, 2026.

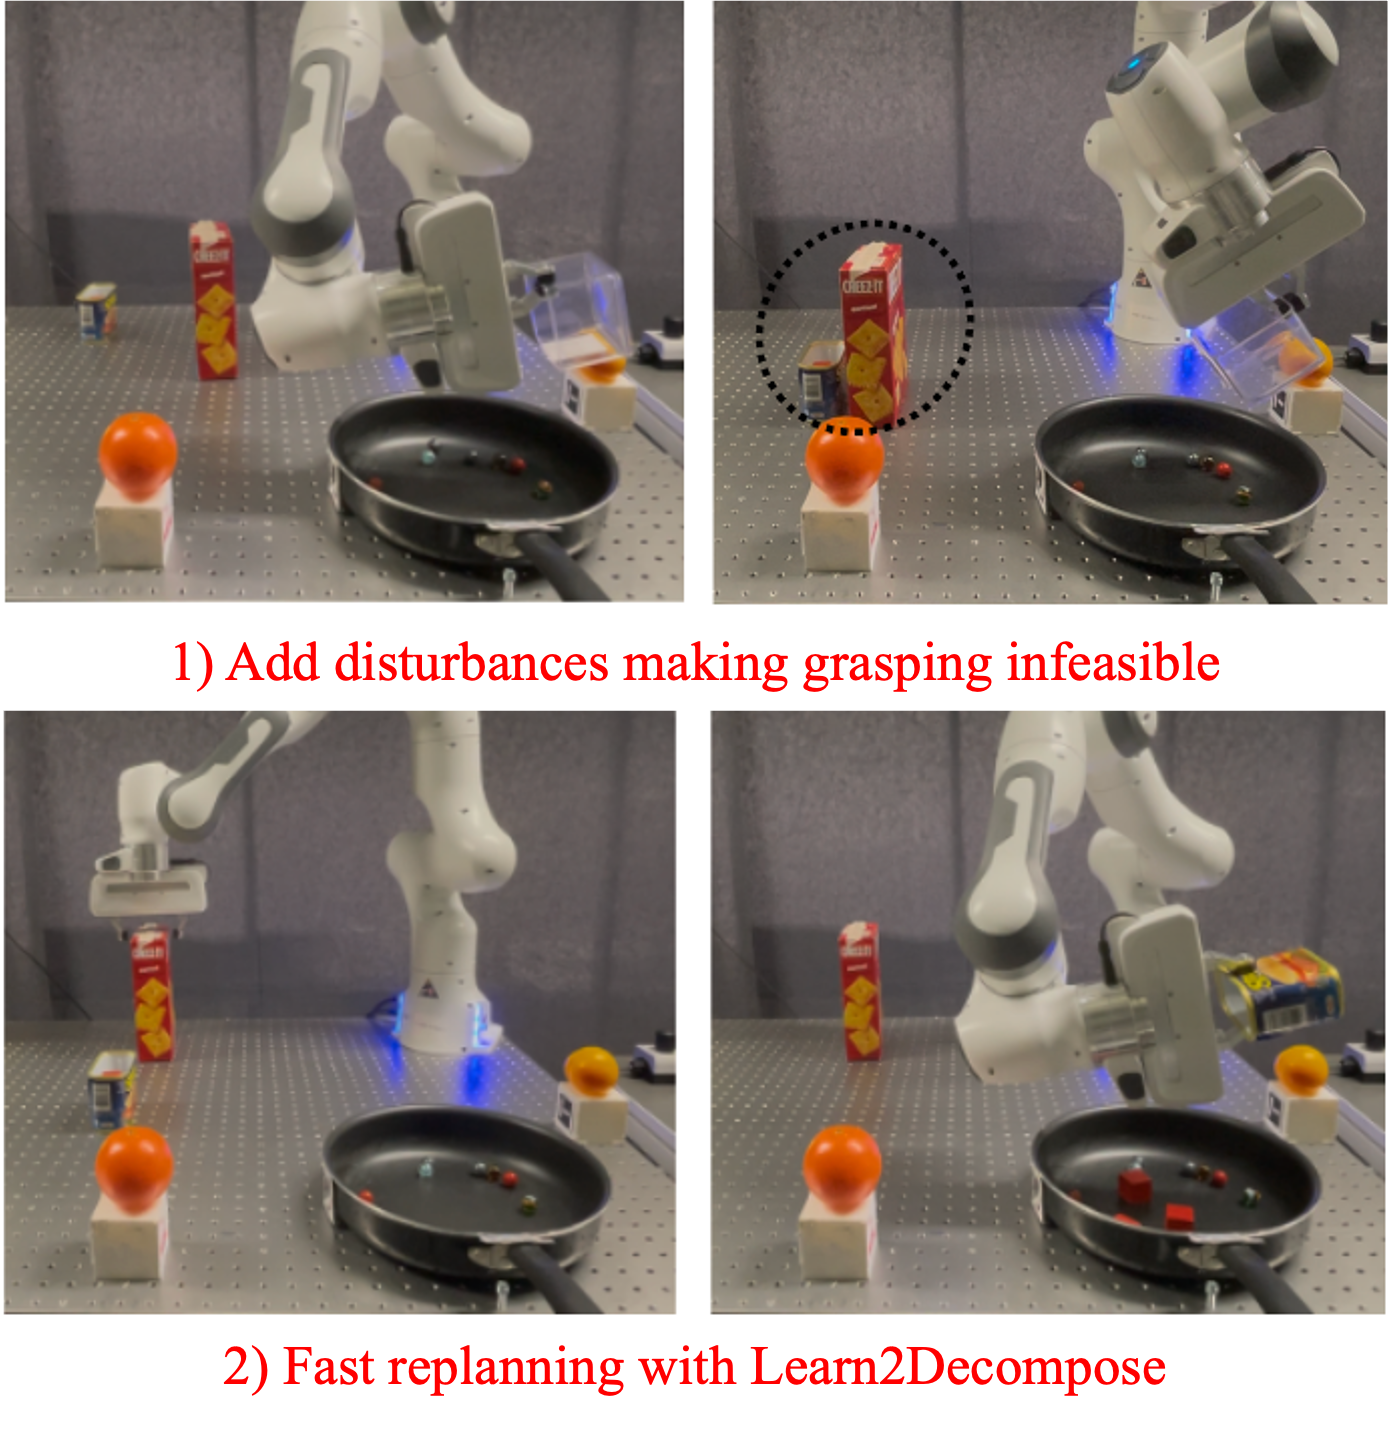
Learn2Decompose multi-object manipulation planning overview

Learn2Decompose: Learning Problem Decomposition for Efficient Sequential Multi-Object Manipulation Planning

Yan Zhang, Teng Xue, Amirreza Razmjoo, Sylvain Calinon

IEEE RA-L, 2025. ICRA 2026 Oral.

Whole-body rotation demonstration for robot optimization

Monte Carlo Tree Search with Tensor Factorization for Robot Optimization

Teng Xue, Yan Zhang*, Amirreza Razmjoo*, Sylvain Calinon

arXiv preprint, 2025.

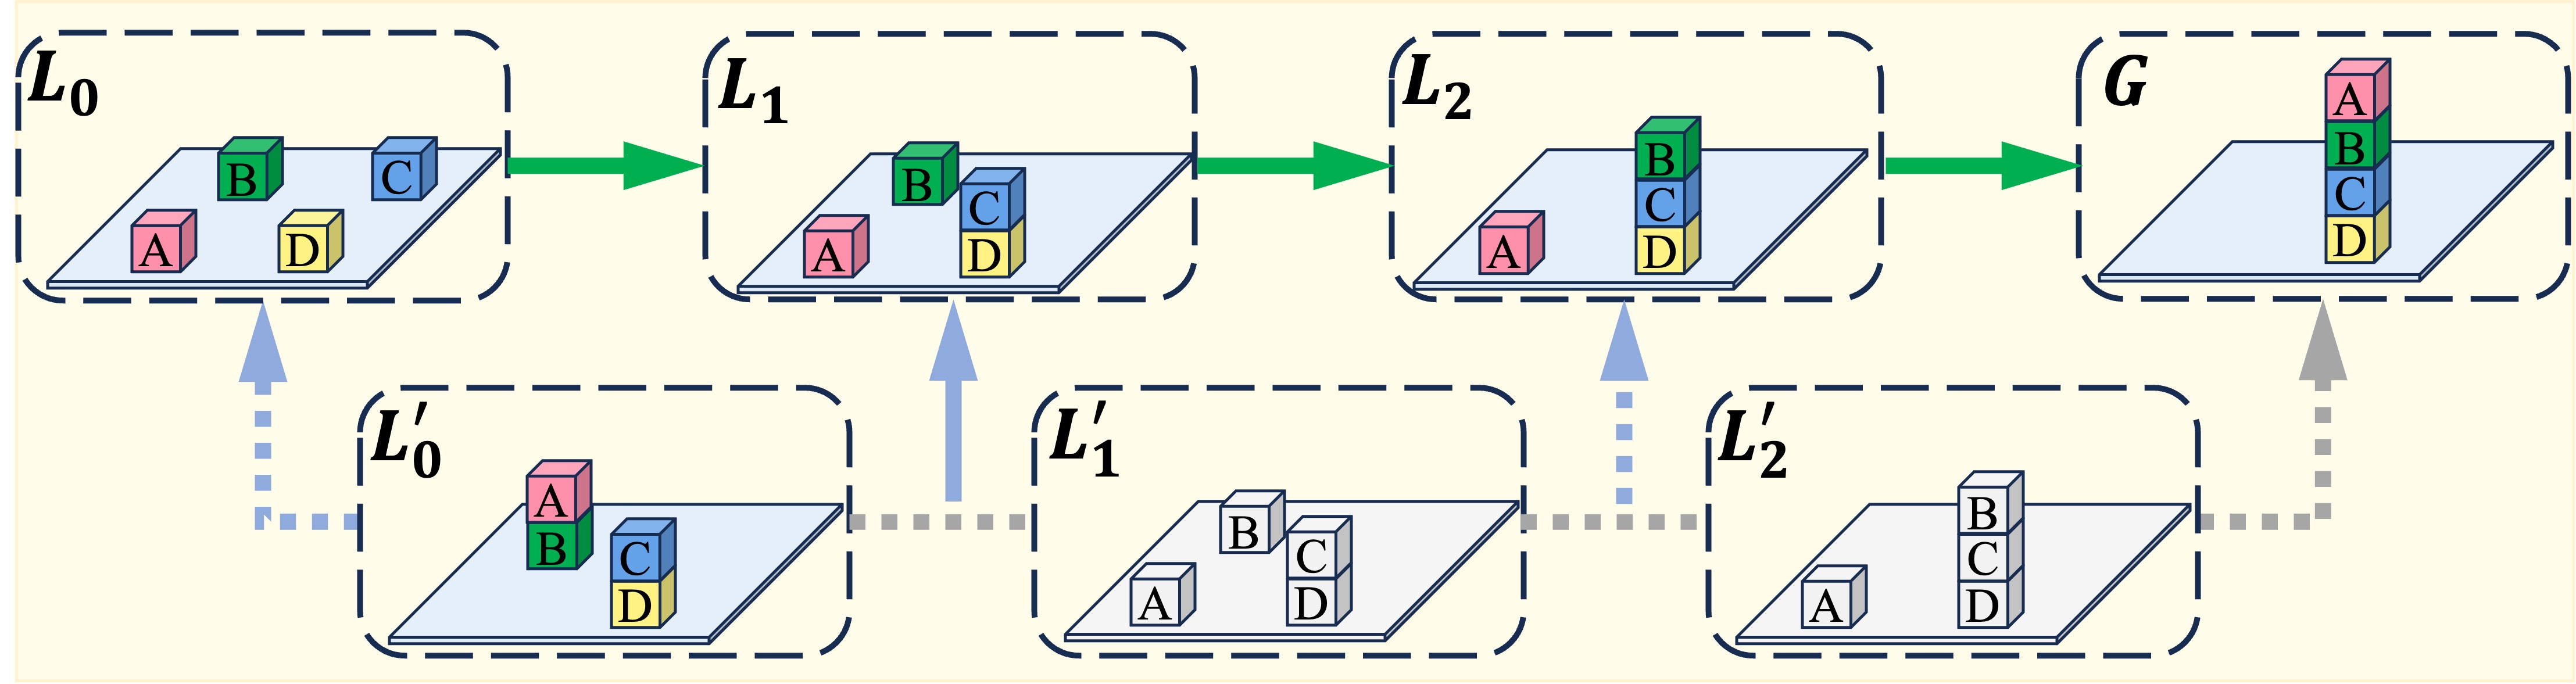
Logic Learning from Demonstrations multi-step manipulation overview

Logic Learning from Demonstrations for Multi-Step Manipulation Tasks in Dynamic Environments

Yan Zhang, Teng Xue*, Amirreza Razmjoo*, Sylvain Calinon

IEEE RA-L, 2024.

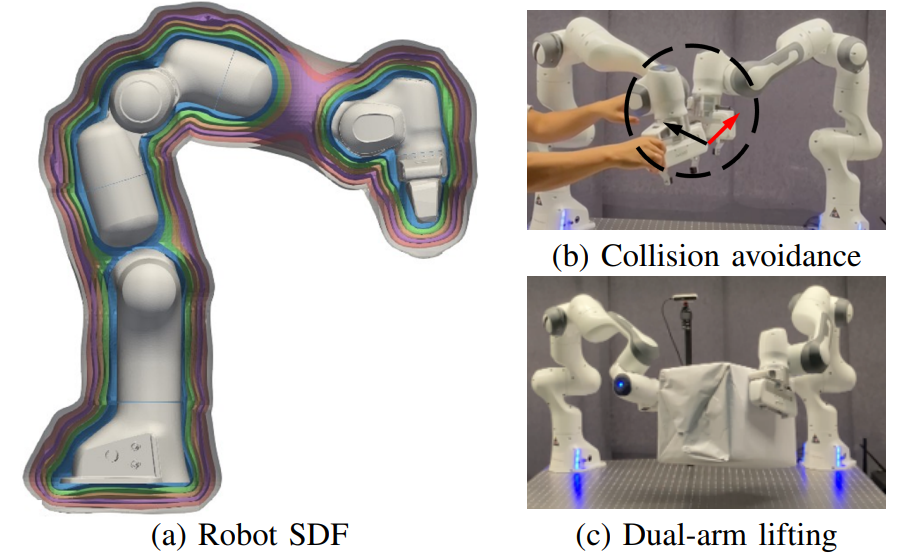
Robot geometry represented as distance fields for whole-body manipulation

Representing Robot Geometry as Distance Fields: Applications to Whole-Body Manipulation

Yiming Li, Yan Zhang, Amirreza Razmjoo, Sylvain Calinon

IEEE ICRA, 2024.

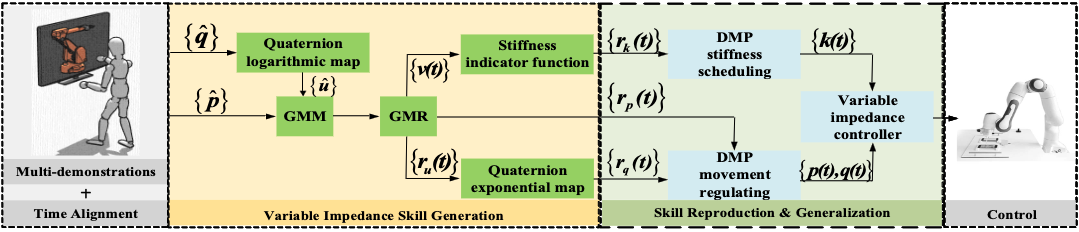
Variable impedance manipulation skills learned from human demonstrations

Learning and Generalizing Variable Impedance Manipulation Skills from Human Demonstrations

Yan Zhang, Fei Zhao, Zhiwei Liao

IEEE/ASME AIM, 2022.